*Обложка создана ИИ-моделью gpt-image-2 через сервис от KolerskyAI
«GeoPT» помогает моделям искусственного интеллекта понимать основы физики, чтобы они могли более эффективно и точно моделировать реакцию объектов на такие факторы, как ветер и вода.
Современный диагностический путь
Модели искусственного интеллекта — мастера на все руки, включая написание текстов, генерацию изображений и создание 3D-моделей. Однако они не так полезны, когда дело доходит до тестирования роботов или конструкций транспортных средств в различных условиях, поскольку они не так хорошо понимают физику, как пиксели или текст.
Для создания системы искусственного интеллекта, способной надежно моделировать различные физические сценарии, инженерам необходим широкий спектр физических данных в масштабе, который пока недоступен. Это связано с тем, что получение нейронными сетями всего нескольких точек данных, которые они могут понять, занимает очень много времени. Они используют алгоритмы, называемые «численными решателями», для расчета физических свойств в разных точках трехмерной формы. Это тщательный процесс, но он занимает так много времени, что ограничивает объем данных, необходимых, например, для проверки безопасности и аэродинамики ваших конструкций самолетов.
Новый подход к предварительному обучению, известный как «GeoPT», разработанный исследователями из Лаборатории компьютерных наук и искусственного интеллекта Массачусетского технологического института (CSAIL) и Университета Цинхуа, дает моделям моделирования возможность изучать физику более широким и эффективным способом. Он виртуально воспроизводит повседневные механические взаимодействия в 3D, показывая, как частицы останавливаются, достигая какой-либо части объекта. Эти симуляции позволяют моделям понять, как работают физические законы, помогая им точнее моделировать реальный мир, достигать пиковой производительности вдвое быстрее и обучаться на данных, объем которых на 60 процентов меньше по сравнению с ведущими моделями.
Вскоре этот проект может помочь инженерам прогнозировать, как транспортные средства (например, автомобили и самолеты), предметы повседневного обихода (включая стулья и контейнеры) и роботы реагируют на различные физические факторы, такие как ветер, вода и столкновения. Исследователи считают, что их работа также может стать шагом к созданию базовой модели физических принципов — системы, обученной на большом объеме данных, которая поможет инструментам искусственного интеллекта обобщать свои знания для решения различных задач.
«Мы считаем, что физика — это третий модальность для моделей ИИ после текста и пикселей», — говорит Минхао Го, аспирант MIT и исследователь CSAIL, один из ведущих авторов статьи, представляющей GeoPT. «Наша универсальная модель обладает достаточной вариативностью, чтобы помочь построить модель мира для физики. Многие модели, например, те, которые генерируют данные и видео для робототехники, уже хорошо знакомы с текстовыми и визуальными данными, но с физической точностью они получат более реалистичные результаты».
Простота в использовании
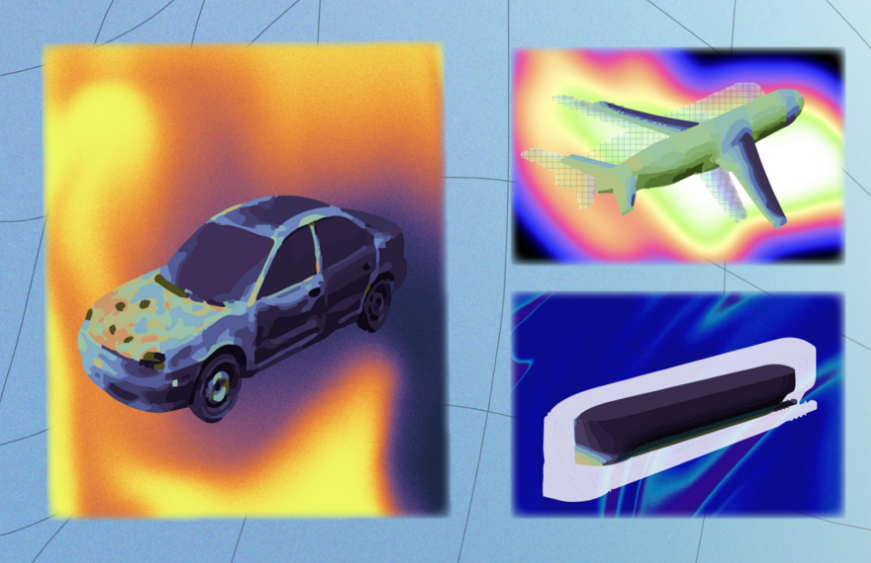
Для использования GeoPT пользователям достаточно загрузить 3D-модели таких объектов, как боевые корабли, пассажирские самолеты и грузовики, и указать направление и скорость силы, которую они хотят смоделировать. В результате получается своего рода тепловая карта, показывающая, как объект будет подвергаться воздействию в разных местах. Если вам известны скорость и направление (скорость) силы, которую вы хотите смоделировать, вы можете зафиксировать их в GeoPT. Это полезно, когда вы хотите смоделировать, например, как будет выглядеть автомобиль после столкновения со стеной, как свет отражается от объектов и останется ли лодка на плаву в условиях турбулентных волн.
Но как GeoPT так хорошо понимает физику? Ее знания основаны на «синтетической динамике» — серии взаимодействий между мелкими частицами и сложными трехмерными формами. GeoPT изучила 1,3 миллиона образцов синтетической динамики, в которых крошечные сферы двигались с различной скоростью и под разными углами, пока не останавливались в определенной точке на объекте.
Эти частицы, по сути, «прилипают» к объекту при контакте, вместо того чтобы перемещаться сквозь него или отскакивать. Представьте себе изучение физических взаимодействий с помощью шариков и фигурок — аналогично, имитационные модели могут использовать синтетическую динамику, чтобы получить представление о физике, прежде чем обучаться на размеченных данных.
Для создания системы искусственного интеллекта, способной надежно моделировать различные физические сценарии, инженерам необходим широкий спектр физических данных в масштабе, который пока недоступен. Это связано с тем, что получение нейронными сетями всего нескольких точек данных, которые они могут понять, занимает очень много времени. Они используют алгоритмы, называемые «численными решателями», для расчета физических свойств в разных точках трехмерной формы. Это тщательный процесс, но он занимает так много времени, что ограничивает объем данных, необходимых, например, для проверки безопасности и аэродинамики ваших конструкций самолетов.
Новый подход к предварительному обучению, известный как «GeoPT», разработанный исследователями из Лаборатории компьютерных наук и искусственного интеллекта Массачусетского технологического института (CSAIL) и Университета Цинхуа, дает моделям моделирования возможность изучать физику более широким и эффективным способом. Он виртуально воспроизводит повседневные механические взаимодействия в 3D, показывая, как частицы останавливаются, достигая какой-либо части объекта. Эти симуляции позволяют моделям понять, как работают физические законы, помогая им точнее моделировать реальный мир, достигать пиковой производительности вдвое быстрее и обучаться на данных, объем которых на 60 процентов меньше по сравнению с ведущими моделями.
Вскоре этот проект может помочь инженерам прогнозировать, как транспортные средства (например, автомобили и самолеты), предметы повседневного обихода (включая стулья и контейнеры) и роботы реагируют на различные физические факторы, такие как ветер, вода и столкновения. Исследователи считают, что их работа также может стать шагом к созданию базовой модели физических принципов — системы, обученной на большом объеме данных, которая поможет инструментам искусственного интеллекта обобщать свои знания для решения различных задач.
«Мы считаем, что физика — это третий модальность для моделей ИИ после текста и пикселей», — говорит Минхао Го, аспирант MIT и исследователь CSAIL, один из ведущих авторов статьи, представляющей GeoPT. «Наша универсальная модель обладает достаточной вариативностью, чтобы помочь построить модель мира для физики. Многие модели, например, те, которые генерируют данные и видео для робототехники, уже хорошо знакомы с текстовыми и визуальными данными, но с физической точностью они получат более реалистичные результаты».
Простота в использовании
Для использования GeoPT пользователям достаточно загрузить 3D-модели таких объектов, как боевые корабли, пассажирские самолеты и грузовики, и указать направление и скорость силы, которую они хотят смоделировать. В результате получается своего рода тепловая карта, показывающая, как объект будет подвергаться воздействию в разных местах. Если вам известны скорость и направление (скорость) силы, которую вы хотите смоделировать, вы можете зафиксировать их в GeoPT. Это полезно, когда вы хотите смоделировать, например, как будет выглядеть автомобиль после столкновения со стеной, как свет отражается от объектов и останется ли лодка на плаву в условиях турбулентных волн.
Но как GeoPT так хорошо понимает физику? Ее знания основаны на «синтетической динамике» — серии взаимодействий между мелкими частицами и сложными трехмерными формами. GeoPT изучила 1,3 миллиона образцов синтетической динамики, в которых крошечные сферы двигались с различной скоростью и под разными углами, пока не останавливались в определенной точке на объекте.
Эти частицы, по сути, «прилипают» к объекту при контакте, вместо того чтобы перемещаться сквозь него или отскакивать. Представьте себе изучение физических взаимодействий с помощью шариков и фигурок — аналогично, имитационные модели могут использовать синтетическую динамику, чтобы получить представление о физике, прежде чем обучаться на размеченных данных.
Успех в отрасли
Исследователи обнаружили, что GeoPT особенно хорошо справляется с моделированием промышленных сценариев, превосходя по всем показателям современные модели моделирования. Общая закономерность: он достигает пиковой производительности быстрее, чем другие инструменты, при этом требуя значительно меньше размеченных данных.
Например, на наборе данных о сложных 3D-формах и их реакции на ветровые течения и поверхностное давление GeoPT превзошел современные модели по скорости, точности и эффективности. Аналогичные успехи по скорости и точности были достигнуты при моделировании реакции истребителей на ветер. Когда GeoPT тестировал поведение корпуса лодки в условиях воздействия воздуха и волн, ему потребовалось на 60 процентов меньше размеченных данных для моделирования обоих физических сил, и он достиг пиковой точности в четыре раза быстрее, чем лучшие базовые модели.
Система даже смогла смоделировать, как выглядят разные типы автомобилей после столкновения с другим объектом. Она правильно предсказала, как будут деформироваться 3D-модели транспортных средств, используя при этом меньше данных, чем современные базовые модели. Аналогично, ее моделирование прохождения света через, по сути, игрушечного кролика оказалось точным, несмотря на то, что она никогда ранее не обучалась на этой 3D-модели или физике света.
«Если ваша модель хорошо работает на промышленных тестовых задачах, это означает, что она может решать самые сложные физические задачи», — говорит соавтор Хайсю Ву, научный сотрудник MIT и исследователь CSAIL. «GeoPT создавала высокоточные симуляции с более чем 100 миллионами точек сетки за считанные секунды. Это может сделать инструмент чрезвычайно полезным для инженеров, которые хотят протестировать чертежи транспортных средств, не проводя так много физических экспериментов».
Исследователи добавляют, что их система — это лишь предварительный вариант той модели физического мира, над созданием которой они работают. Команда надеется масштабировать свою систему, обучая её на ещё большем количестве форм и моделируя более сложные физические явления. Например, более углублённый подход мог бы помочь в моделировании погодных условий, тестировании различных материалов и создании реалистичных видеороликов.
«Использование синтетических данных динамики — это захватывающая парадигма для внедрения физических принципов в базовые модели», — говорит Фэй Ша, научный сотрудник Meta, занимающийся исследованиями в области ИИ, который не принимал участия в исследовании. «Это бросает вызов традиционному представлению о том, что физика и геометрия обязательно переплетены в вычислениях, и необходимо получать дорогостоящие и специализированные данные. Доказанный успех в широком спектре областей применения приводит нас к этому важному моменту: мы готовы создавать базовые физические модели прямо сейчас и быстро».
Ву и Го написали статью вместе с коллегами из MIT CSAIL, включая Цзунъи Ли, постдока в лаборатории; Чжияна (Фрэнка) Доу, сотрудника CSAIL и аспиранта MIT по электротехнике и информатике (EECS); Каймина Хе, ведущего исследователя в лаборатории, доцента EECS и выдающегося ученого в Google DeepMind; и старшего автора Войцеха Матусика, профессора EECS имени Джоан и Ирвина М. (1957) Джейкобса и ведущего исследователя CSAIL. Доцент Университета Цинхуа Миншэн Лонг также был соавтором. Команда представила статью на Международной конференции по машинному обучению в июле.
Работа исследователей частично финансировалась проектом Neural Modular Physics Twin for Robotics.
Исследователи обнаружили, что GeoPT особенно хорошо справляется с моделированием промышленных сценариев, превосходя по всем показателям современные модели моделирования. Общая закономерность: он достигает пиковой производительности быстрее, чем другие инструменты, при этом требуя значительно меньше размеченных данных.
Например, на наборе данных о сложных 3D-формах и их реакции на ветровые течения и поверхностное давление GeoPT превзошел современные модели по скорости, точности и эффективности. Аналогичные успехи по скорости и точности были достигнуты при моделировании реакции истребителей на ветер. Когда GeoPT тестировал поведение корпуса лодки в условиях воздействия воздуха и волн, ему потребовалось на 60 процентов меньше размеченных данных для моделирования обоих физических сил, и он достиг пиковой точности в четыре раза быстрее, чем лучшие базовые модели.
Система даже смогла смоделировать, как выглядят разные типы автомобилей после столкновения с другим объектом. Она правильно предсказала, как будут деформироваться 3D-модели транспортных средств, используя при этом меньше данных, чем современные базовые модели. Аналогично, ее моделирование прохождения света через, по сути, игрушечного кролика оказалось точным, несмотря на то, что она никогда ранее не обучалась на этой 3D-модели или физике света.
«Если ваша модель хорошо работает на промышленных тестовых задачах, это означает, что она может решать самые сложные физические задачи», — говорит соавтор Хайсю Ву, научный сотрудник MIT и исследователь CSAIL. «GeoPT создавала высокоточные симуляции с более чем 100 миллионами точек сетки за считанные секунды. Это может сделать инструмент чрезвычайно полезным для инженеров, которые хотят протестировать чертежи транспортных средств, не проводя так много физических экспериментов».
Исследователи добавляют, что их система — это лишь предварительный вариант той модели физического мира, над созданием которой они работают. Команда надеется масштабировать свою систему, обучая её на ещё большем количестве форм и моделируя более сложные физические явления. Например, более углублённый подход мог бы помочь в моделировании погодных условий, тестировании различных материалов и создании реалистичных видеороликов.
«Использование синтетических данных динамики — это захватывающая парадигма для внедрения физических принципов в базовые модели», — говорит Фэй Ша, научный сотрудник Meta, занимающийся исследованиями в области ИИ, который не принимал участия в исследовании. «Это бросает вызов традиционному представлению о том, что физика и геометрия обязательно переплетены в вычислениях, и необходимо получать дорогостоящие и специализированные данные. Доказанный успех в широком спектре областей применения приводит нас к этому важному моменту: мы готовы создавать базовые физические модели прямо сейчас и быстро».
Ву и Го написали статью вместе с коллегами из MIT CSAIL, включая Цзунъи Ли, постдока в лаборатории; Чжияна (Фрэнка) Доу, сотрудника CSAIL и аспиранта MIT по электротехнике и информатике (EECS); Каймина Хе, ведущего исследователя в лаборатории, доцента EECS и выдающегося ученого в Google DeepMind; и старшего автора Войцеха Матусика, профессора EECS имени Джоан и Ирвина М. (1957) Джейкобса и ведущего исследователя CSAIL. Доцент Университета Цинхуа Миншэн Лонг также был соавтором. Команда представила статью на Международной конференции по машинному обучению в июле.
Работа исследователей частично финансировалась проектом Neural Modular Physics Twin for Robotics.
Фото создано моделью Nano Banana 2 через сервис от KolerskyAI


